NEURA Robotics与高通在3月9日宣布长期技术合作,准备把机器人系统、端侧计算与具身智能软件连接起来。双方将共同研究参考架构、开发平台和部署方式,目标是推动机器人从研发系统走向更可扩展的实际应用。
PG关注这项合作中的架构分工:机器人既需要理解环境、安排任务,也需要让机械部件按照明确节奏执行动作。前者可以涉及复杂推理,后者更强调时间约束。把两类工作组织在一起,是机器人平台必须面对的系统问题。
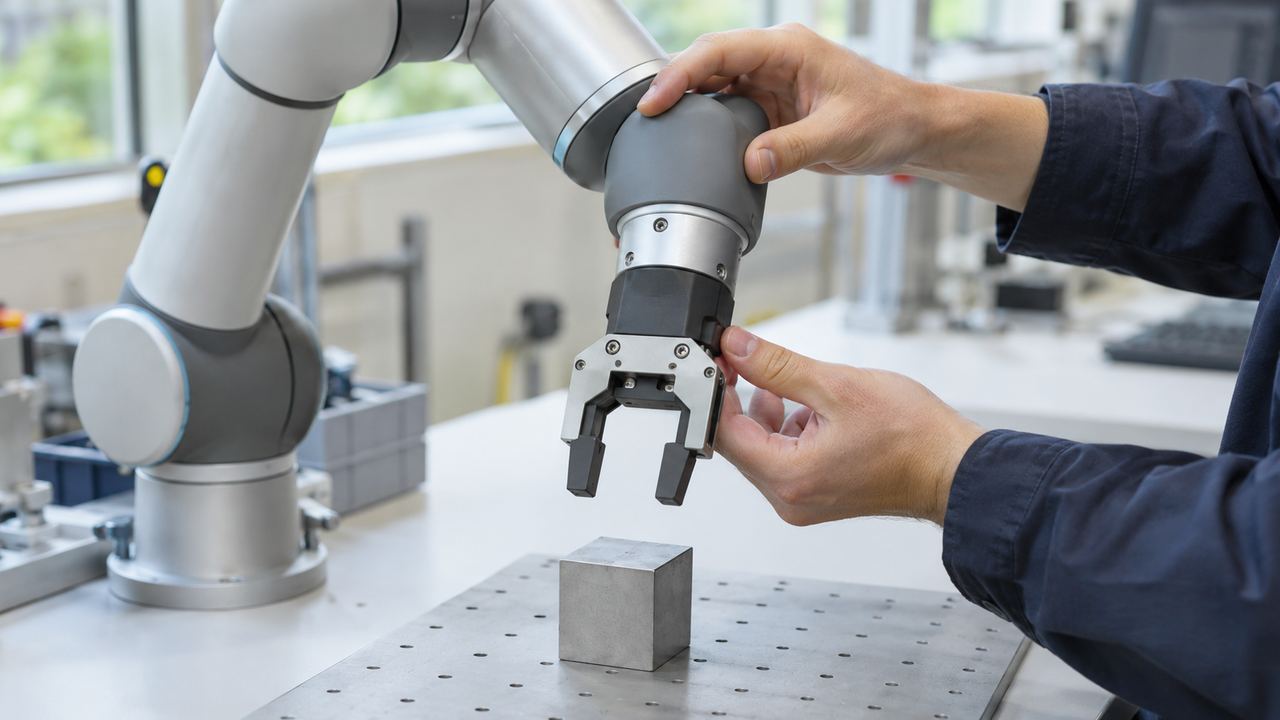
感知与规划不等于动作已经完成
机器人识别到物体之后,还需要确定目标位置、选择动作并把任务交给控制系统。每个环节产生的信息形式可能不同,更新频率也未必一致。若缺少清晰的衔接,较好的感知结果仍可能难以转化为稳定的操作过程。
这使参考架构的价值超出了单颗处理器。架构需要明确哪些任务由哪类计算资源承担,信息如何传递,以及中间结果什么时候可以被下一环节使用。先形成共同的系统组织方式,才能让不同软件与硬件部件围绕相同接口继续开发。
实时控制需要自己的执行约束
双方把高层认知与低延迟控制的结合列为合作重点。一般而言,任务规划可以根据环境变化调整,但部件控制还要遵循具体设备的运行要求。两者相关,却不适合仅用模型回答是否准确来统一评价。
工程实现因此需要关注任务之间的隔离与协调。某个复杂计算任务耗时变化时,其他工作如何继续运行,哪些状态需要被记录,系统怎样处理没有按时到达的信息,都属于设计过程需要回答的问题。这些约束最终会落实到机器人本体。
机器人形态也会改变控制要求。机械臂、移动平台与人形系统拥有不同的运动方式和空间关系,通用计算基础可以被复用,但具体动作与感知配置仍需结合设备验证。统一平台的目标,是管理这种差异,而不是假设差异已经消失。
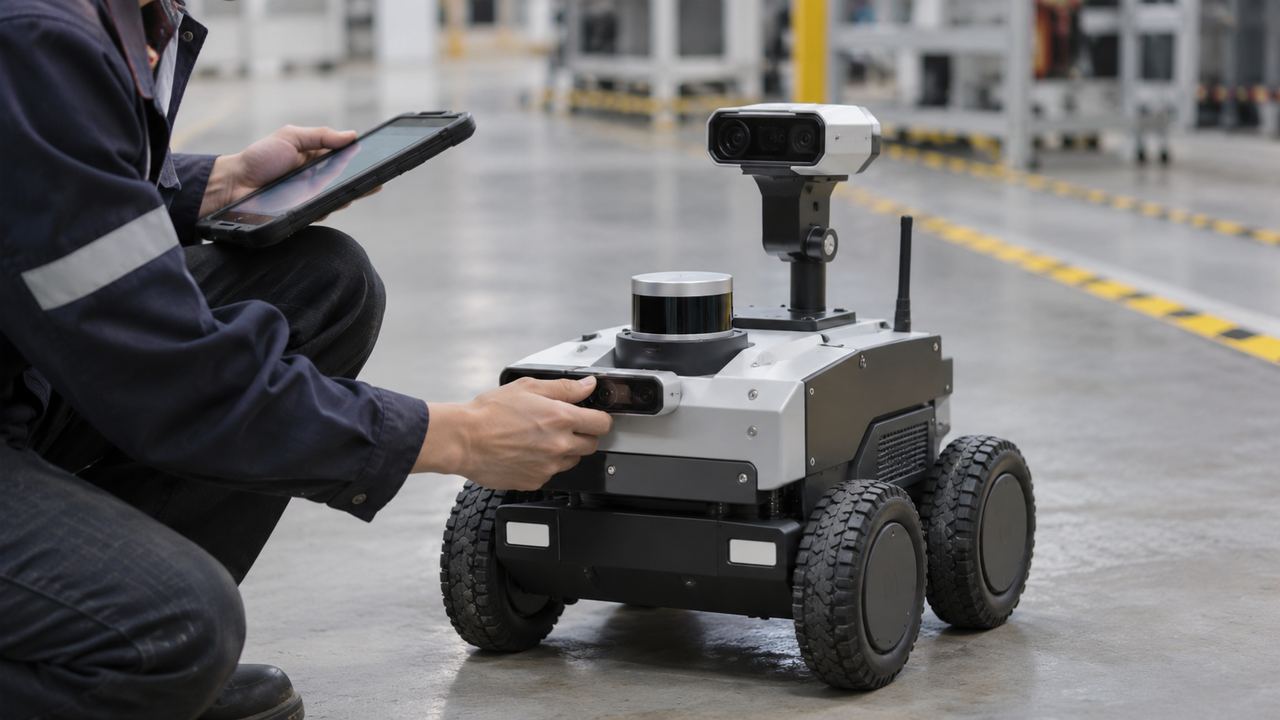
从开发环境到机器人上的部署
公告提出研究标准化运行与部署接口,并把NEURA的Neuraverse环境与相关工作联系起来。这样的方向关注软件如何从开发过程进入设备,以及后续怎样验证、更新和管理,不只是让某次演示能够运行。
对开发者来说,模型文件、设备配置与软件版本之间需要有可追踪关系。一个修改若改变了输入解释或执行节奏,就可能影响系统其他部分。把这些关系纳入部署流程,有助于团队知道当前设备运行的是哪组经过检查的组合。
跨形态扩展需要积累具体证据
调试过程同样需要跨越软件与机械边界。开发者若能把传感输入、任务状态与动作反馈对应起来,就更容易追查一次偏差从哪里开始。这样的可追踪性让问题能够被复现,也为后续改进提供依据,而不是只依赖对演示结果的直观判断。
双方计划利用不同机器人平台开展开发、测试和实际验证。共同的软件基础可以降低重复组织接口的工作量,但环境、负载与机械结构仍会带来各自的问题。扩展能力需要通过逐项测试说明,而不是只靠平台名称推定。
后续值得观察的,是参考架构能否形成明确的开发资料,以及部署、控制和更新流程能否在具体系统中衔接。机器人智能的进步既来自算法,也来自这些不太醒目却决定运行质量的工程安排。此次合作提供了组织这些工作的方向,实际成果仍要由后续平台与应用说明。